机器人与变位机案例教程
本教程介绍制作一个机器人和变位机案例的完整过程。
导入机器人
导入ABB 2600机器人。
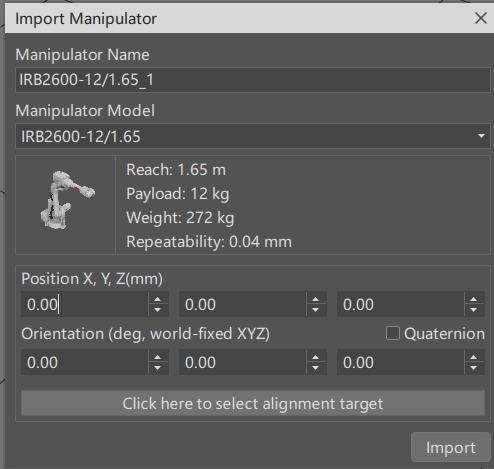
将机器人位姿调整至(-600, 0, 300)处。
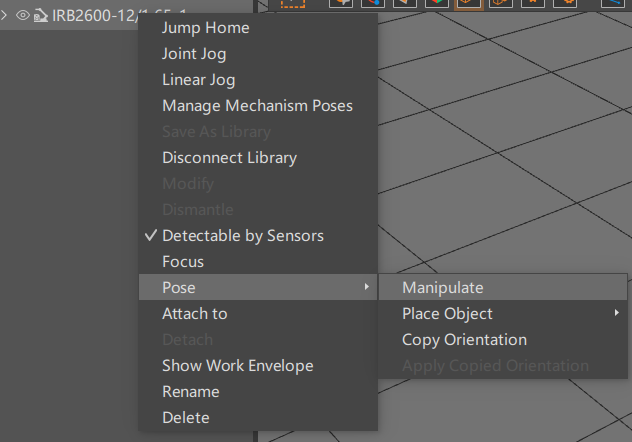
- 当没有数据时调整机器人位姿比较方便。
- 调整机器人位姿时,任务坐标系会自动跟随机器人底座移动。
导入工具
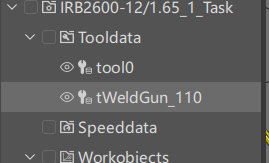
导入工具Binzel air. 安装到机器人法兰上。
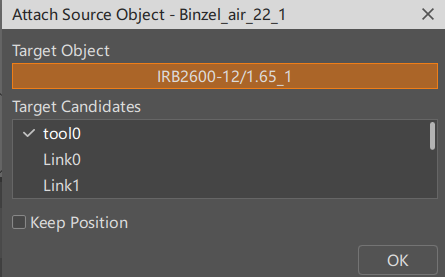
当安装工具之后,系统会自动创建一个对应的tooldata工具坐标系。
导入变位机设备
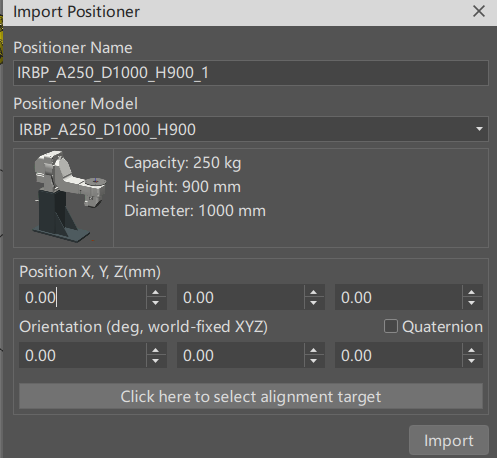
导入IRBP_A250变位机。
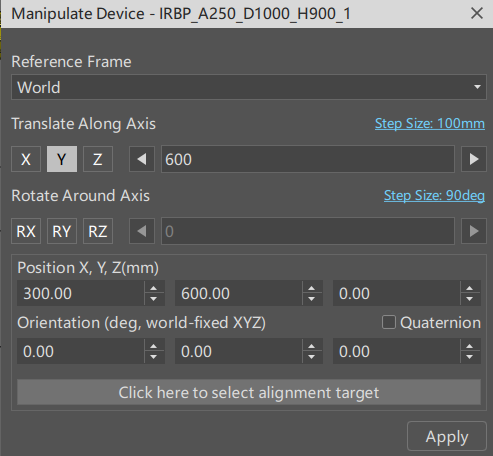
调整变位机位姿至(300, 600, 0)
创建外轴机械单元
当导入变位机设备之后,机器人控制器还不知道有这样一个外轴设备,我们需要给机器人控制器配置对应的外轴机 械单元。
这里简单介绍一下机械单元的概念,详细介绍请参考用户手册里的机械单元一节。
一个机器人控制器对应着一个机械单元组,机械单元组定义了控制器能够控制的所有的轴。机械单元组里默认有一个 机器人机械单元,里面定义了机器人的6个轴。要让机器人控制器能够控制变位机,就要为变位机创建一个对应的 机械单元,并把这个机械单元添加到机械单元组里。
将左边栏切换到第3个控制器面板。
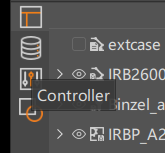
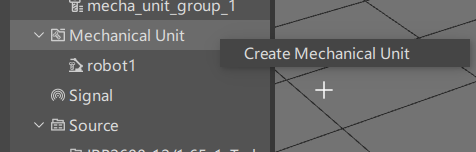
在机械单元节点上点击右键,打开创建机械单元面板。
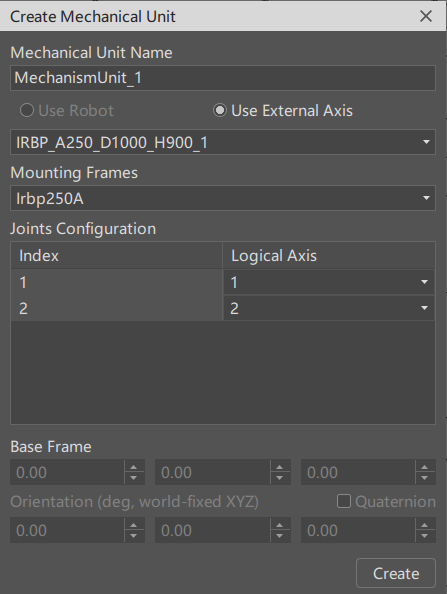
在创建机械单元面板里可以看到各种信息。注意名称不能包含空格。有一个安装坐标系,以及2个轴。 这里可以都保留默认值,点击创建。
点击创建之后,可以看到左边的机械单元节点下面多出了一个机械单元节点。

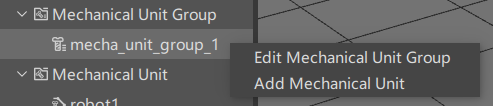
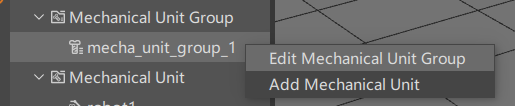
在上面的机械单元组mecha_unit_group_1节点上点击右键,选择添加机械单元菜单。
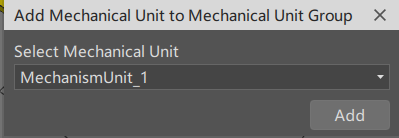
点击添加按钮,即将新创建的对应于变位机设备的机械单元添加到控制器的机械单元组里了。
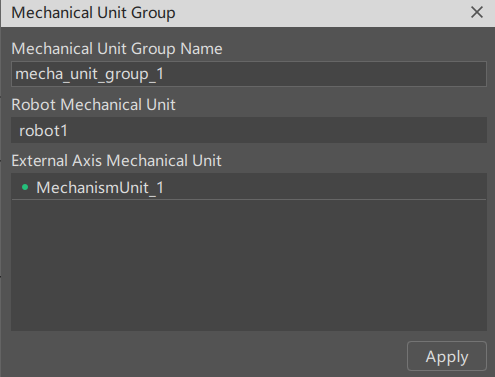
此时点击编辑机械单元组菜单,可以看到机械单元组里已经有2个单元了。
一个默认的机器人单元,一个刚添加的外轴单元。
至此设备和工具配置完毕。
创建或者导入工件
这里创建一个立方体代表要加工的工件。
安装工件
我们需要将工件安装到变位机的安装坐标系上,才能让变位机转动的时候带着工件一起动。
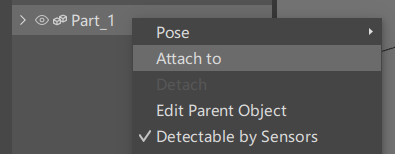
先选择工件的右键菜单里的安装到。
这里要选择变位机的安装坐标系。
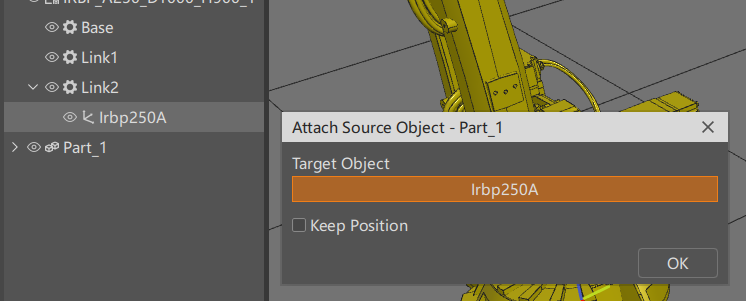
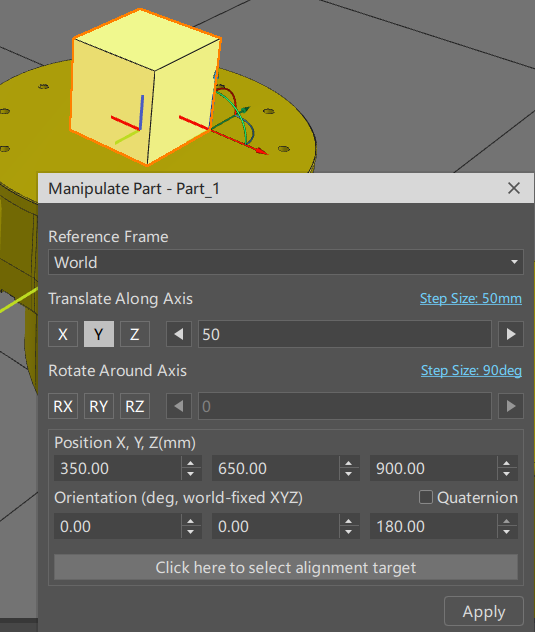
安装到变位机的安装坐标系上面之后,还可以再调整工件的位置,将它的中心对齐旋转中心。
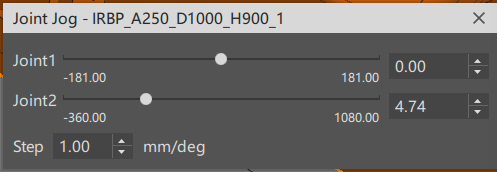
此时如果对变位机进行Joint Jog,可以看到工件跟着转动。
创建工件坐标系
在后面创建工序目标点的时候,我们需要让目标点跟随变位机移动。要达成这个目标,我们需要创建一个由 变位机外轴设备移动的工件坐标系。如果没有这个工件坐标系,所有的目标点都不会跟着变位机移动。
点击Home工具栏上的创建工件坐标系按钮。
首先选择User Frame Programmed为False, 因为这个工件坐标系的坐标不是在程序里硬编码的。

然后在Moved by Mechanical Unit处选择变位机的机械单元,这样创建出来的wobjdata在程序执行时就是由变位机 提供它的具体坐标。
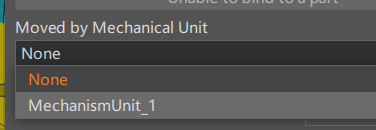
此时工件坐标系位于机械单元的安装坐标系处。我们还可以设置它的Object Frame,提供一个偏移量。 这里我们就将它创建在安装坐标系处。
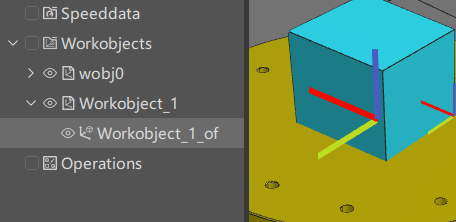
点击创建,可以看到左边树中新增了一个wobjdata, 它的位置在变位机的安装坐标系处。
创建工序
我们创建轮廓偏置工序。
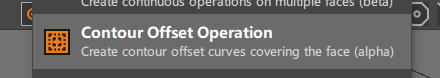
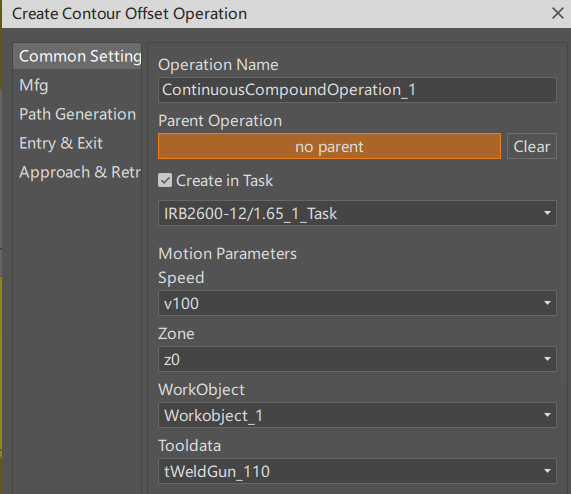
在通用设置中,选择刚才创建的工件坐标系和工具坐标系,因为所有的目标点都是相对于工件坐标系创建的。
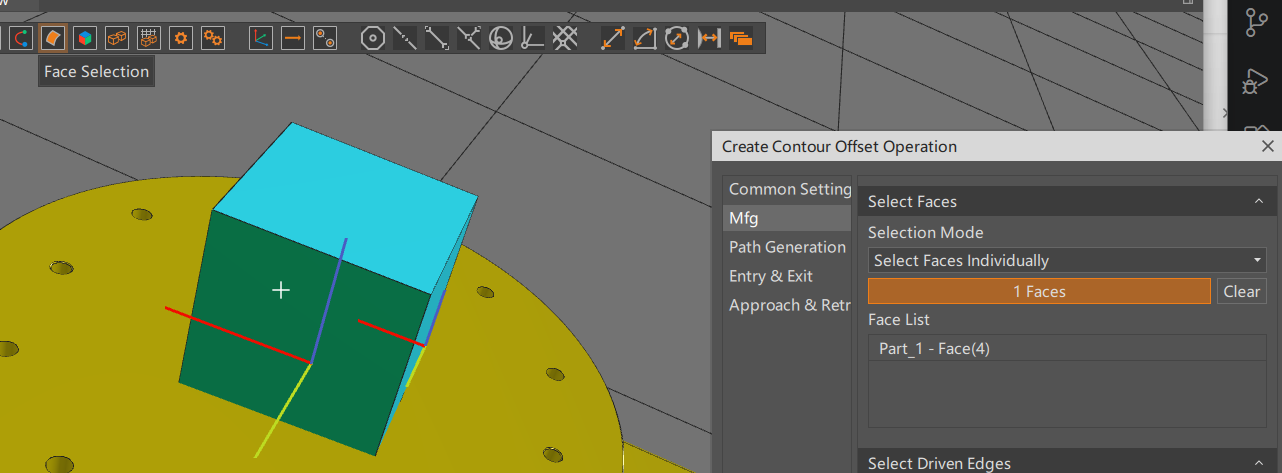
选择要加工的面,注意要切换选择模式到面选择。
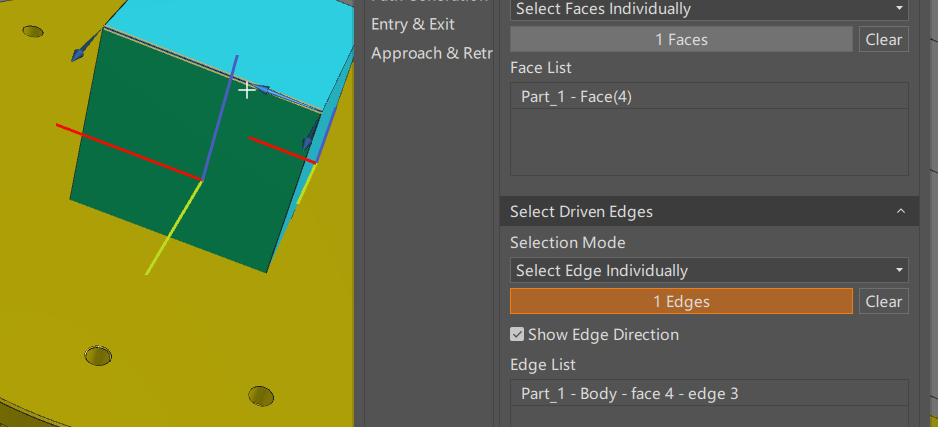
还可以选择以一条边为基准,创建偏置曲线。
在路径生成面板,要根据工具坐标系的方向,来确定目标点的各个轴的方向。这里我们要把目标点的法方向设置为 曲面的-Z轴方向,这样生成的点位才能和工具坐标系匹配。
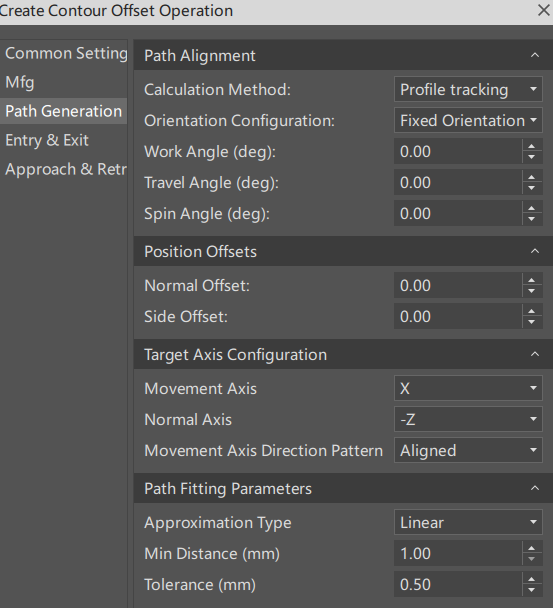
点击生成按钮,生成工序。
路径的自动配置
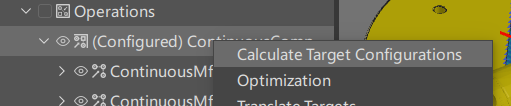
点击Operation的右键菜单里的计算目标点配置。
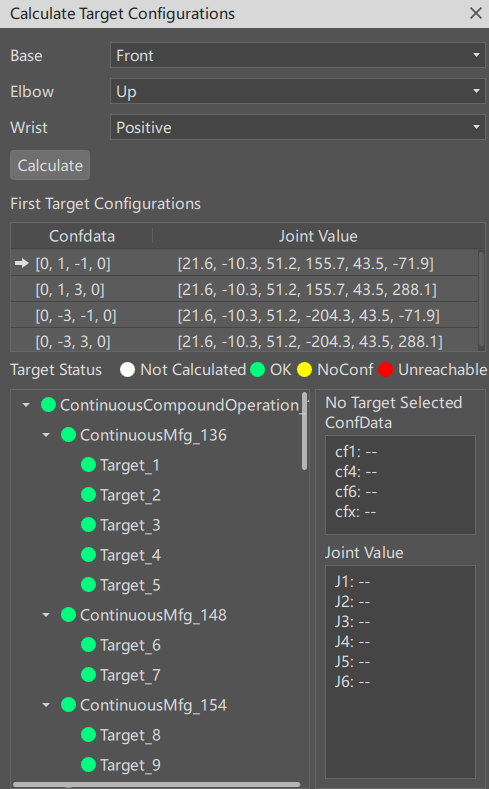
点击Calculate按钮,可以看到由于我们摆放的位置比较合适,所以一次就配置成功了。 对于比较复杂的情况,有可能会出现目标点不可达,或者有奇异点。处理这些需要参考其他的指南文档。
路径仿真
点击路径编辑器的添加路径按钮将选中的工序添加进来。点击左边的规划按钮。就可以对路径进行仿真了。